通用人形机器人专为适应以人类为中心的城市和工业工作空间而设计,用以承担枯燥、重复性或对体力要求高的工作。它们越来越多地用于工厂和医疗健康机构,以协助人类并缓解劳动力短缺问题。

利用 NVIDIA 机器人开发推进自动化
利用 NVIDIA 的开放模型、框架和库,构建更智能、更安全的机器人。
概览 AI 如何重塑机器人开发?
物理 AI 是 AI 的下一个前沿,将智能从屏幕带入现实世界。它使机器人和辅助驾驶系统在动态环境中安全地进行感知、推理、学习并行动。
NVIDIA 机器人开发将开放模型、开放仿真框架、GPU 加速的库和三台计算机的解决方案相结合,以帮助开发者更快地从云端到边缘,构建、仿真、测试和部署 AI 赋能的机器人系统。
用例
探索机器人 AI
人形机器人
加速先进 AI 机器人开发。
机器人安全
为工业机器人构建功能安全 AI 智能体,以确保高效、合规的运行。
工业设施数字孪生
开发先进的生成式 AI 赋能的虚拟设施解决方案。
合成数据生成
加速物理 AI 和代理式 AI 工作流开发。
AI 驱动的多摄像头追踪
在大型空间中创建统一、智能的可视性。
机器人学习
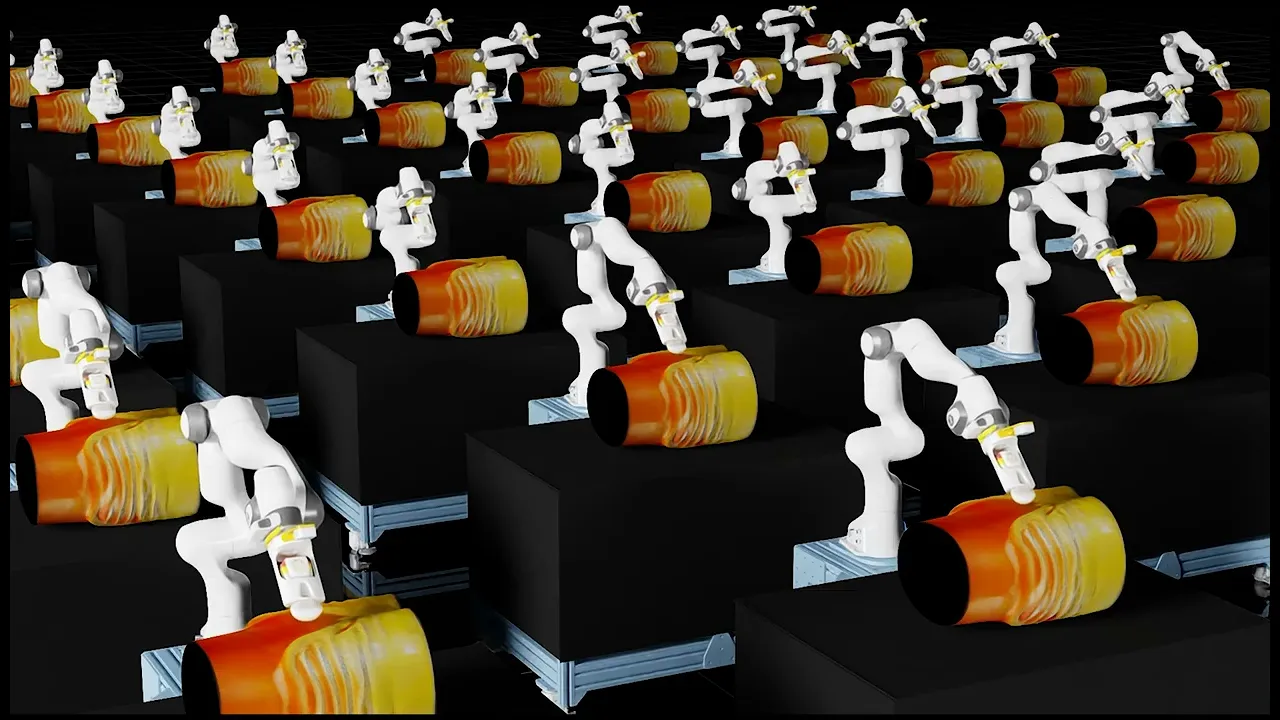
在仿真中训练机器人策略。
成功案例
AI 对现实世界有什么影响?
了解 AI 机器人和加速计算如何增强自主性、提高效率并降低运营成本。


技术
适用于机器人的 AI 技术 — 从仿真到现实,从云端到边缘
了解面向机器人和视觉 AI 的 NVIDIA 机器人平台。


生态系统
NVIDIA 机器人合作伙伴及生态系统
ROS Ecosystem
NVIDIA Isaac™ ROS 基于开源 ROS 2™ (机器人操作系统) 软件框架构建。这意味着,ROS 社区中数以百万计的开发者可以轻松利用 NVIDIA 加速库和 AI 模型来加速他们的 AI 机器人开发和部署工作流程。
NVIDIA Jetson™ 合作伙伴网络
探索庞大的合作伙伴社区。该社区提供专用载板、AI 软件、应用设计服务、传感器、开发者工具等各种产品,可帮助您构建完整的机器人系统。
资源
探索 NVIDIA 机器人
-
博客
-
视频
-
社区


关于 NVIDIA 机器人开发解决方案的常见问题解答
物理 AI 使机器人和辅助驾驶系统能够在物理世界中进行感知、推理、学习和行动。NVIDIA 支持物理 AI 开发,提供 AI 模型、仿真框架、加速库以及涵盖训练、仿真和实时部署的计算平台。
NVIDIA Isaac™ 是一个开放的机器人开发平台,包括仿真和机器人学习框架、NVIDIA CUDA™ 加速库、AI 模型和参考工作流。它支持自主移动设备机器人、机械臂、机械手和人形机器人的开发。
该解决方案使用 NVIDIA DGX™ 系统用于 AI 训练,RTX PRO™ 服务器上的 NVIDIA Omniverse™ 和 Cosmos™ 用于仿真,并使用 NVIDIA Jetson AGX™ 系统用于实时推理和控制。这些平台共同支持从模型训练到现实世界部署的机器人开发。
仿真可让机器人系统在部署之前,在基于物理的虚拟环境中进行训练、测试和验证。合成数据可对现实世界数据进行补充,帮助解决数据稀缺问题,并扩展用于训练的环境和场景的范围。
Isaac Sim 提供基于物理的仿真、渲染以及虚拟机器人与传感器模型。Isaac Lab 增加了可复用的环境和工作流,用于使用强化学习、演示和其他机器人学习方法来训练和评估机器人策略。
是的。NVIDIA Isaac ROS 基于 ROS 2 构建,提供用于感知、导航、物体检测、碰撞事故检测和轨迹优化等功能的 CUDA 加速包和 AI 模型。它可以在工作站和嵌入式 NVIDIA Jetson 系统上运行。
从 NVIDIA Isaac 开始,识别与正在开发的机器人相匹配的框架、模型和工作流。Isaac Sim 支持虚拟开发和测试、Isaac Lab 支持机器人学习、Isaac ROS 支持加速 ROS 2 应用,并且 Jetson 支持实时边缘部署。
后续步骤
准备好开始了吗?
使用 NVIDIA Isaac 平台创建自主移动机器人 (AMR)、机械臂和机械手、人形机器人等。
及时了解 NVIDIA 最新资讯
将最新的机器人开发新闻、技术、突破性成果等信息直接发送至您的收件箱。